
Kalibrierung passt eine Koordinatenbeziehung an den aktuellen mechanischen Zustand an; sie verhindert keine Änderung durch Schwingung, Temperatur oder Demontage.
Funktionsbezüge des Halters repräsentieren optische Achse und Roboterkoordinaten, während Steifigkeit, Thermik und Montagewiederholung mit Kalibrierdaten validiert werden.
Risiken der Kalibrierdrift
| Risiko | Ursache | Maßnahme |
|---|---|---|
| Koordinaten driften | Geringe Steifigkeit, Wärme oder Kontaktbewegung | Lastpfad kontrollieren und kalt/warm vergleichen |
| Große Änderung nach Demontage | Lage wird nicht wiederhergestellt | Reproduzierbare Positionierung und Zyklen |
| Maße gut, optische Achse geneigt | Prüfbezug passt nicht zum optischen System | Optische Merkmale in eine Bezugskette |
Einfluss des Halterfehlers erkennen
Flächenwinkel, Positionierversatz und Durchbiegung ändern Kameraextrinsik. Software kann den aktuellen Zustand fitten, aber keinen beweglichen Halter stabilisieren.
Zeichnungsbezüge optisch funktional gestalten
Kameraauflage und Positionierung mit roboterseitigem Anschluss und optischer Richtung verknüpfen. Bequeme Rohteilflächen ersetzen keine messbare Funktionskette.
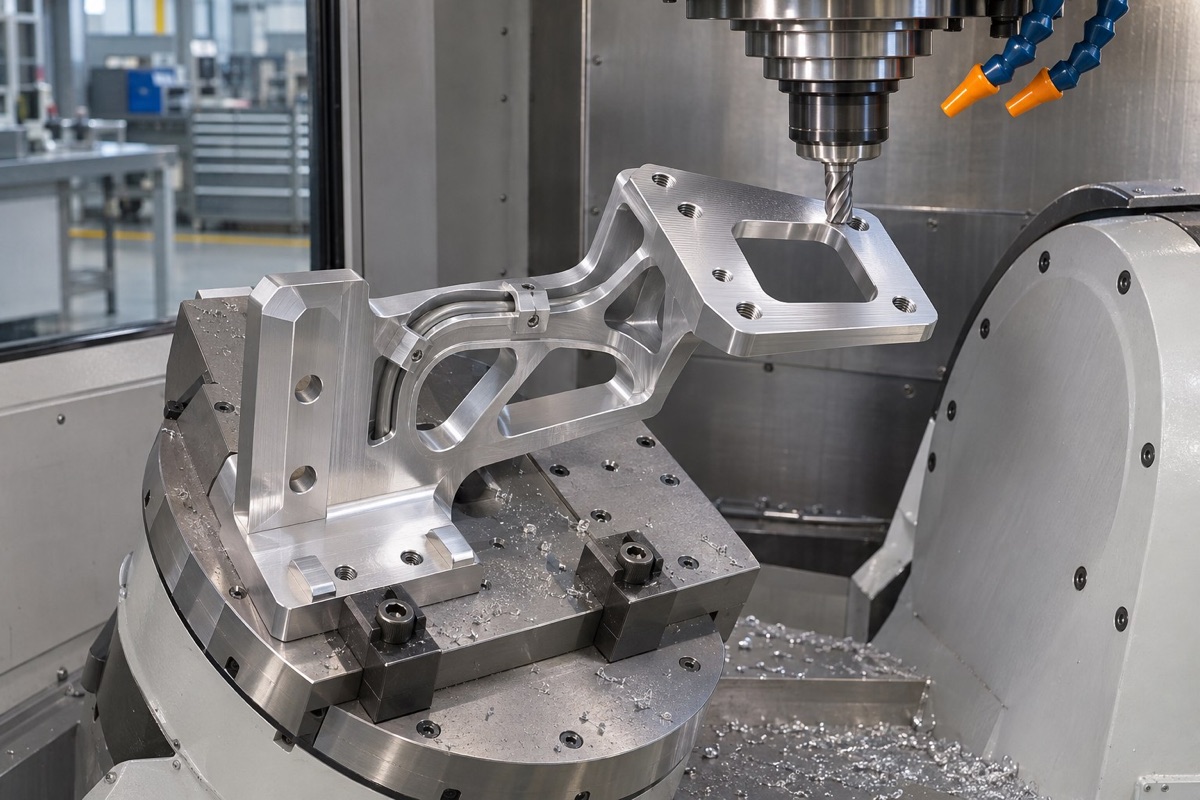
Kameraauflagen und Positionierung werden von einem stabilen roboterseitigen Bezug gefertigt.
Leichtbaustruktur fertigungsgerecht planen
Dünnwände, Fenster und Kragarme lösen nach Abtrag Spannungen. Vorschruppen, stabilen Anschlussbezug herstellen und Kameraauflage mit wenigen Bezugswechseln fertigen.
Steifigkeit und Temperatur validieren
Kameramasse, Kabelzug, Beschleunigung und Wärme verschieben die Pose. Statische Messung mit Kalibrierung nach Schwingung oder Temperatur kombinieren.
Wiedermontage und Rückverfolgung prüfen
Bünde, Stifte oder Präzisionsflächen ohne Überbestimmung verwenden und Zyklen wiederholen. Halter-ID, Messbericht, Montage und Restfehler verknüpfen.
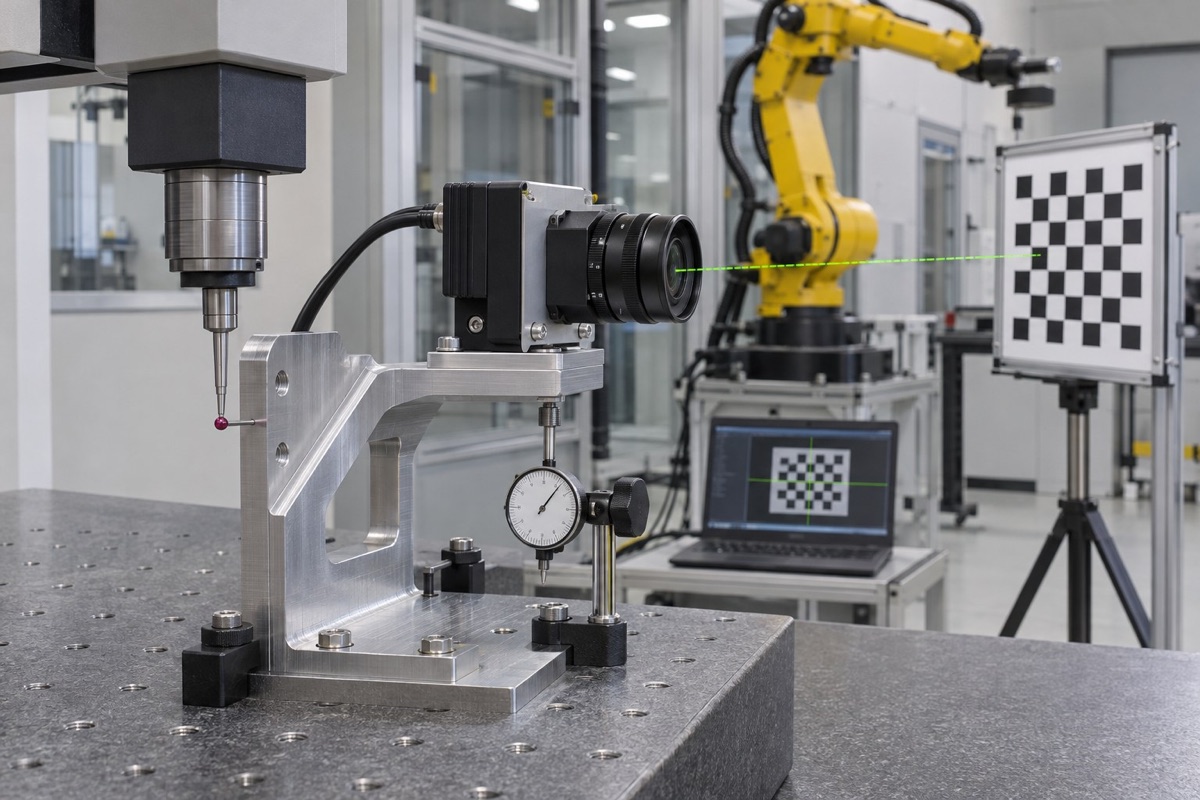
Halter-ID, Einbauzustand, Temperatur und Kalibrierdaten bleiben rückverfolgbar.
Zusammenfassung
Stabile Robotervision braucht optisch passende Bezüge, belastungs- und temperatursteife Struktur sowie mit Kalibrierdaten belegte Montagewiederholung.
FAQ
Garantiert Maßhaltigkeit genaue Kalibrierung?
Nein. Bezug, Steifigkeit, Montage, Temperatur und Kalibrierverfahren wirken ebenfalls.
Ist ein dickerer Halter immer stabiler?
Nein. Steifigkeit folgt Struktur und Lastpfad; zusätzliche Masse kann Dynamik verschlechtern.
Muss nach Kameratausch neu kalibriert werden?
Meist ist es zu bewerten, da Kamera, Objektiv oder Montage Parameter ändern.
Bereit für ein Angebot für Ihre CNC-gefertigten Teile?
Senden Sie Ihre technischen Zeichnungen an qiancj@oemach.com. Wir unterstützen Prototypenbemusterung und Kleinserienfertigung mit strenger Toleranzkontrolle.