
AGV in Neue-Energie-Fabriken und klassische Industrieroboter benötigen Präzisionsteile, stellen aber nicht an jedes Bauteil dieselben Anforderungen.
Ein mobiles AGV trägt Last über Bodenfugen, beschleunigt, bremst und lenkt. Ein fest installierter Roboter wird stärker von Gelenkachsen, Getriebeschnittstellen, Steifigkeit und wiederholter Werkzeugbewegung bestimmt.
Zeichnung, Werkstoff, Oberfläche und Prüfung müssen daher der Funktion folgen statt einer allgemeinen Roboterspezifikation.
Anforderungen an AGV- und Industrieroboterteile im Vergleich
| Bereich | AGV in der Neue-Energie-Fabrik | Klassischer Industrieroboter |
|---|---|---|
| Hauptlasten | Nutzlast, Radstoß, Bremsen, Lenken und Chassisvibration | Gelenkmoment, Biegesteifigkeit, Beschleunigung und Wiederholbewegung |
| Kritische Schnittstellen | Radnaben, Lenkmodule, Federung, Chassis und Batteriehalter | Lagersitze, Getriebeflächen, Gelenkbohrungen, Arme und Werkzeugflansche |
| Umgebung | Bodenstaub, Öl, Reinigung, Fremdkörper und häufiger Service | Zellenspezifischer Staub oder Kühlschmierstoff bei geregelter Aufstellung |
| Gewicht | Beeinflusst Reichweite, Energie und Bremsen | Beeinflusst Trägheit, Dynamik und Nutzlast |
| Prüfung | Ausrichtung, stoßbelastete Passungen, Chassis und Austauschbarkeit | Achsbezüge, Lauf, Gelenkgeometrie und wiederholungsrelevante Bezüge |
AGV-Teile Erhalten Mobile Lasten Vom Boden
Rad- oder Lenkhalter eines AGV erhalten wiederholte Stöße von Bodenfugen, Unebenheiten, Beschleunigung und Bremsung. Beim Lenken ändert sich die Lastrichtung; Module werden im Service aus- und eingebaut.
Wichtig sind Radlagersitze, Lenkachsen, Motorhalter, Federungsschnittstellen und Chassispositionierung. Vorgaben müssen Stoß, Ermüdung und Austauschjustage statt nur statischer Maße berücksichtigen.
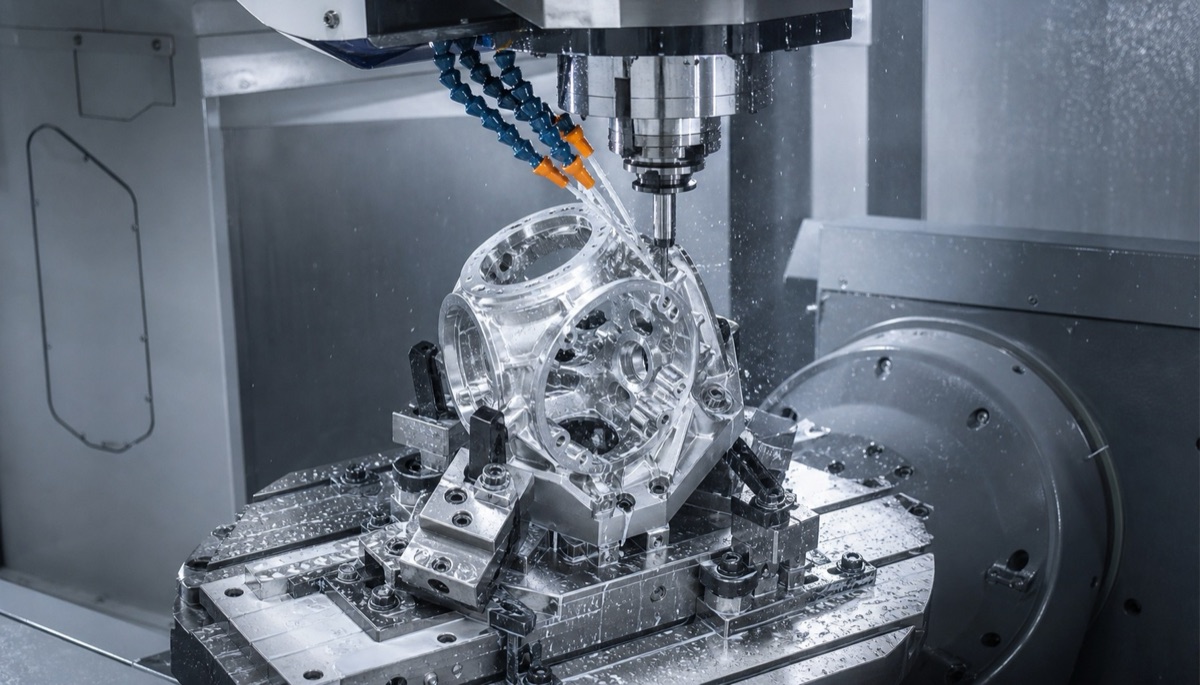
AGV- und Industrieroboterteile können ähnliche CNC-Verfahren nutzen, doch Bezüge und Abnahme folgen unterschiedlichen Lasten und Schnittstellen.
Industrieroboterteile Schützen Die Gelenkgeometrie
Ein Gelenk hält Lager, Getriebesitz, Motorzentrierung und Armschnittstellen beim Drehmoment in Beziehung. Kleine Achs- oder Flächenfehler zeigen sich als Lauf, Spiel oder TCP-Abweichung.
Achsbezüge, Planlauf, Lochbildlage und Gelenksteifigkeit werden häufig enger geführt. Das Prüfkoordinatensystem bildet die Montagekette nach.
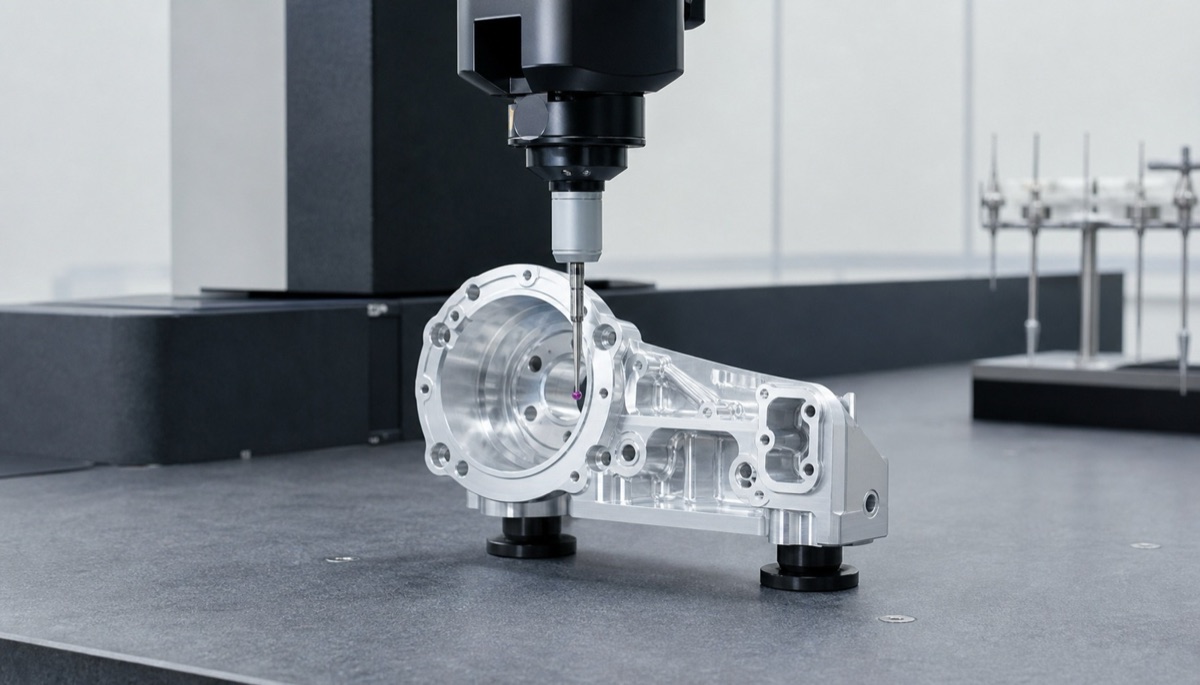
AGV-Radmodule und Chassis brauchen geregelte Lage und Ausrichtung; Industrierobotergelenke betonen Achs- und Getriebesitzbezüge.
Werkstoff Und Oberfläche Folgen Anderen Risiken
AGV-Strukturen verbinden oft 6061- oder 7075-Aluminium, Stahleinsätze und lokale Verstärkungen für geringe Masse bei steifem Radmodul. Korrosionsschutz, Dichtung und robuste Kanten zählen im bodennahen Einsatz.
Industrierobotergelenke kombinieren Aluminiumgehäuse, Stahlwellen und gehärtete Lager- oder Getriebesitze. Beschichtungen richten sich nach Verschleiß, Passung, elektrischem Kontakt, Optik und Umgebung.
Leichtbau Wirkt Auf Das Gesamtsystem
Weniger AGV-Masse verbessert Reichweite und Bremsbedarf, doch dünne Chassis- oder Radteile müssen Stoß und Schraubenvorspannung tragen. Taschen dürfen Lastpfade und Servicegewinde nicht schwächen.
Beim Industrieroboter senkt weniger bewegte Masse die Gelenkträgheit, besonders am Handgelenk. Verlorene Steifigkeit schadet der Positionierung. Berechnung muss in bearbeitbare Wanddicken, Radien und Prüfzugang übersetzt werden.
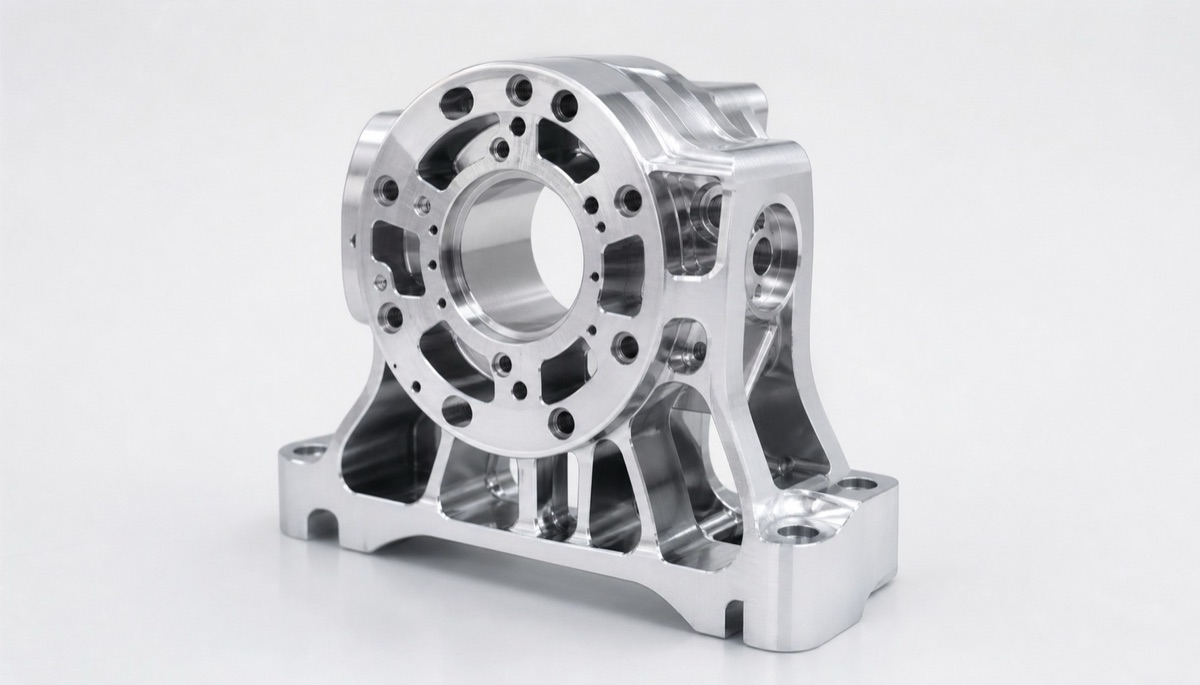
Leichtbau, Steifigkeit, Korrosionsschutz und Wartungszugang werden bei mobilem AGV und festem Robotergelenk unterschiedlich gewichtet.
Prüf- Und Wartungsstrategie Festlegen
AGV-Abnahme verbindet Lenk- und Lagerpassungen, Radausrichtung, Chassislochlage, Schutzfinish und Modultausch. Industrieroboter fokussieren Achsen, Getriebe, Lagersitze, Lauf und kritische Lochbilder.
Nicht jedes AGV-Maß braucht Gelenktoleranz und nicht jede Roboterfläche eine KMG-Prüfung. Risikoabhängige Erstmuster, Lehren und Trenddaten sichern die Funktionsmerkmale.
Angaben Für Die Anfrage
Der Lieferant kann Funktionsrisiko nur mit klarem Einsatzkontext bewerten.
- Robotertyp, Nutzlast, Geschwindigkeit, Zyklus und Lebensdauer
- AGV-Boden, Stoß, Lenksystem und Wartungsintervall
- Gelenkaufbau, Getriebe, Lager, Motor und Werkzeugbezüge
- Werkstoff, Zustand, Einsätze, Wärmebehandlung und Schutz
- Funktionsmerkmale, Gegenstücke und Prüfzustand
- Muster- und Losmenge, Erstmusterbericht und Austauschbarkeit
Zusammenfassung
AGV-Teile priorisieren mobilen Stoß, Rad- und Chassisschnittstellen, geringe Masse, bodennahen Schutz und Wartung. Industrieroboterteile priorisieren Gelenkachsen, Getriebe- und Lagersitze, Steifigkeit und Wiederholbewegung. Ähnliche CNC-Technik genügt nur mit anwendungsspezifischen Bezügen, Toleranzen, Werkstoffen und Prüfungen.
FAQ
Brauchen AGV-Teile weniger Präzision als Industrieroboterteile?
Nicht grundsätzlich. Lenkung, Lager, Encoder und Positionierung bleiben präzise. Entscheidend ist, wo enge Toleranz funktionalen Nutzen bringt.
Warum ist Gewicht beim AGV besonders wichtig?
Das Fahrzeug beschleunigt und bremst Struktur und Nutzlast. Geringere Masse senkt Energiebedarf, solange Steifigkeit und Stoßfestigkeit erhalten bleiben.
Kann derselbe CNC-Lieferant beide Typen fertigen?
Ja, wenn er unterschiedliche Bezüge, Werkstoffe, Oberflächen, Prüfmethoden und Losrhythmen beherrscht statt einen Standardprozess zu verwenden.
Welche AGV-Merkmale sind häufig kritisch?
Rad- und Lenklagersitze, Motorhalter, Federung, Chassispositionierung, Encoderschnittstellen und Bezüge austauschbarer Module.
Bereit für ein Angebot für Ihre CNC-gefertigten Teile?
Senden Sie Ihre technischen Zeichnungen an qiancj@oemach.com. Wir unterstützen Prototypenbemusterung und Kleinserienfertigung mit strenger Toleranzkontrolle.