
Los AGV de fábricas de nueva energía y los robots industriales dependen de piezas de precisión, pero no exigen lo mismo a cada componente.
Un AGV móvil transporta carga mientras cruza juntas, acelera, frena y gira. Un robot fijo está más definido por precisión de ejes, interfaces de reductores, rigidez y repetición de trayectoria.
Planos, materiales, tratamientos e inspección deben seguir la función real y no reutilizar una especificación genérica.
Comparación de requisitos entre AGV y robot industrial
| Área | AGV en fábrica de nueva energía | Robot industrial tradicional |
|---|---|---|
| Cargas | Carga útil, impactos de rueda, frenado, giro y vibración de chasis | Par de articulación, flexión, aceleración y movimiento repetido |
| Interfaces críticas | Cubos, dirección, suspensión, chasis y soportes de batería | Rodamientos, reductores, agujeros de articulación, brazos y bridas |
| Entorno | Polvo de suelo, aceite, limpieza, residuos y mantenimiento frecuente | Polvo o refrigerante de la celda con instalación fija más controlada |
| Peso | Afecta autonomía, consumo y frenado | Afecta inercia, respuesta dinámica y carga útil |
| Inspección | Alineación, ajustes frente a impacto, chasis e intercambiabilidad | Relaciones de ejes, alabeo, geometría de articulación y referencias de repetición |
Las Piezas AGV Reciben Cargas Móviles
Un soporte de rueda o dirección recibe impactos repetidos por juntas del suelo, irregularidades, aceleración y frenado. La dirección cambia la carga y el módulo puede desmontarse varias veces durante el servicio.
Son críticos los asientos de rodamientos, ejes de dirección, soportes de motor, interfaces de suspensión y agujeros del chasis. Deben considerar impacto, fatiga y alineación tras sustitución, no solo tolerancia estática.
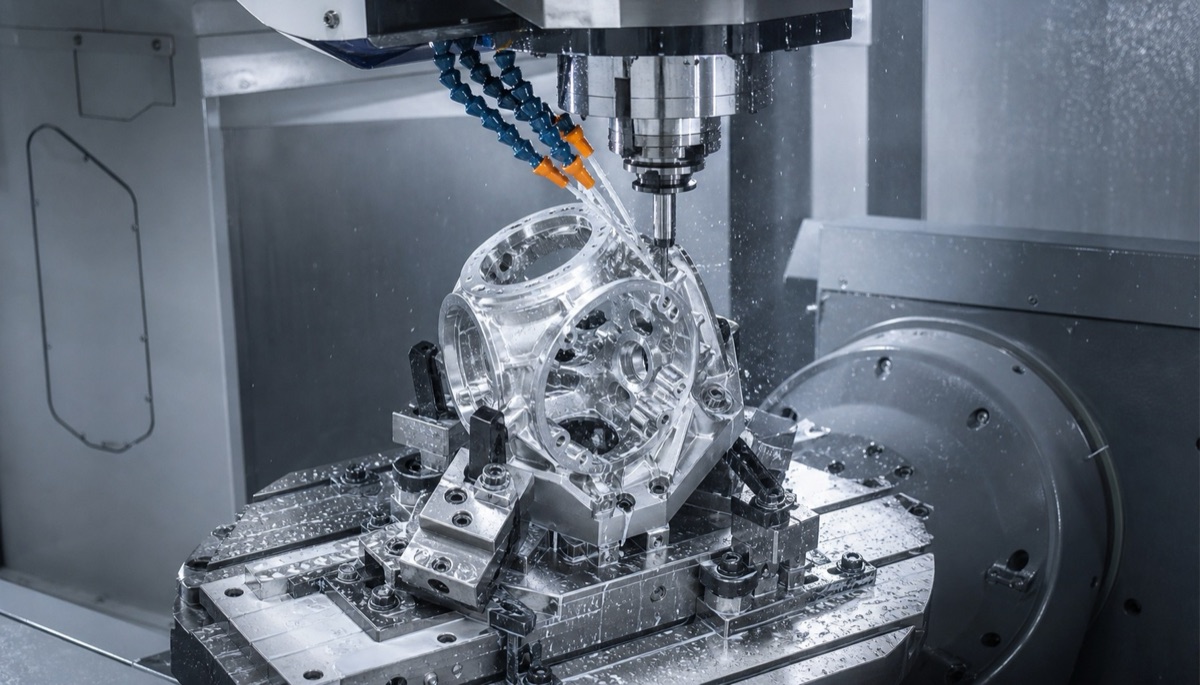
AGV y robots industriales pueden usar procesos CNC similares, pero referencias y aceptación deben seguir sus distintas cargas e interfaces.
Los Robots Industriales Protegen La Geometría De Articulación
La articulación debe mantener la relación entre rodamientos, reductores, pilotos de motor e interfaces de brazo mientras transmite par. Pequeños errores aparecen como alabeo, holgura o variación del punto de herramienta.
Suelen controlarse con más rigor ejes coaxiales, alabeo de caras, posición de patrones y rigidez. El sistema de inspección debe reproducir la cadena de montaje.
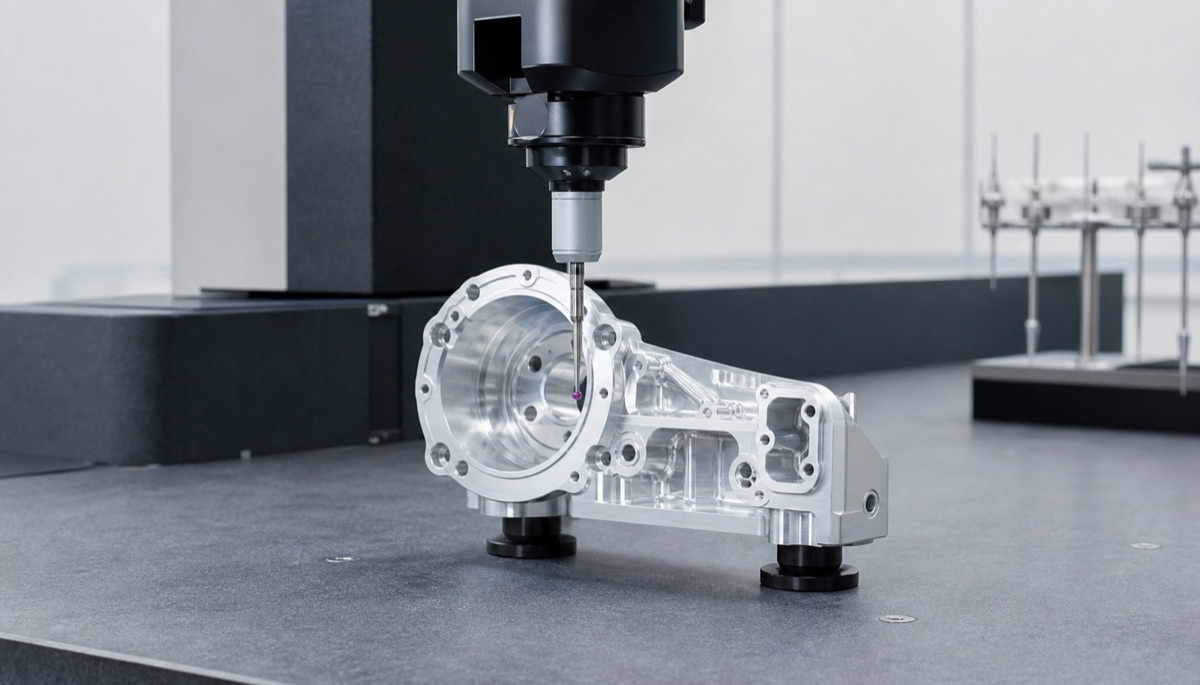
Las interfaces de rueda y chasis del AGV controlan posición y alineación; las articulaciones industriales priorizan ejes y asientos de reductores.
Material Y Tratamiento Siguen Riesgos Distintos
Las estructuras AGV equilibran aluminio 6061 o 7075, insertos de acero y refuerzos locales para reducir masa sin perder rigidez. Protección anticorrosiva, interfaces selladas y bordes resistentes importan cerca del suelo.
Las articulaciones industriales pueden combinar carcasas de aluminio, ejes de acero y asientos endurecidos. El tratamiento responde a desgaste, ajuste, contacto eléctrico, aspecto y entorno. Una sola capa no sirve para todas las superficies.
El Aligeramiento Tiene Efectos Diferentes
Reducir masa AGV mejora autonomía y frenado, pero chasis y soportes finos deben resistir impacto y precarga. Los vaciados deben conservar rutas de carga y roscas de servicio.
En robots industriales, menos masa móvil reduce inercia y mejora respuesta, sobre todo en la muñeca. Perder rigidez puede reducir estabilidad. El análisis debe traducirse en espesores, radios y acceso de inspección mecanizables.
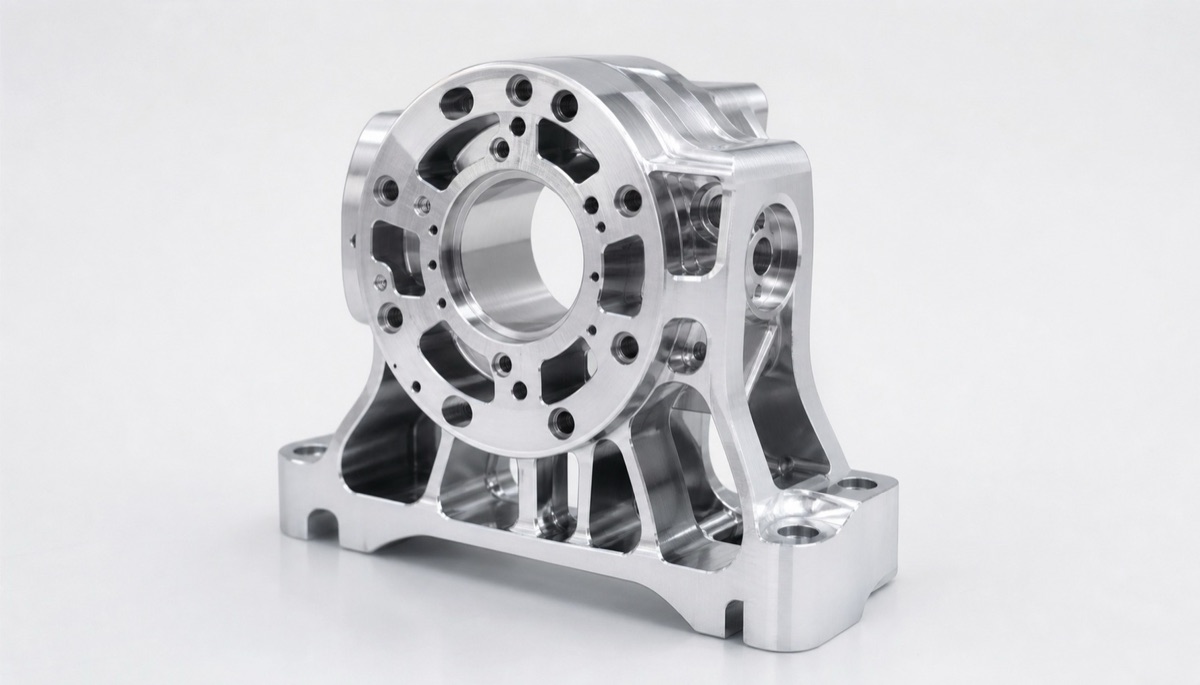
Aligeramiento, rigidez, protección y acceso de mantenimiento se equilibran de forma distinta en un AGV móvil y un robot fijo.
Especificar Inspección Y Mantenimiento
La aceptación AGV combina ajustes de dirección, alineación de ruedas, posición de chasis, acabado e intercambiabilidad. La de robots industriales se centra en ejes, reductores, rodamientos, alabeo y patrones críticos.
No toda cota AGV necesita tolerancia de articulación ni toda superficie industrial necesita CMM. Use controles de primera pieza y datos de tendencia según riesgo.
Información Para La RFQ
El contexto operativo permite valorar el riesgo real.
- Tipo de robot, carga, velocidad, ciclo y vida prevista
- Suelo AGV, impacto, dirección y mantenimiento
- Cadena de articulación, reductor, rodamiento, motor y referencias
- Material, estado, insertos, tratamiento térmico y protección
- Características críticas, piezas de acoplamiento y estado de inspección
- Cantidad de prototipo y lote, informe e intercambiabilidad
Resumen
Las piezas AGV priorizan impacto móvil, interfaces de rueda y chasis, masa, protección y mantenimiento. Las de robots industriales priorizan ejes, reductores, rodamientos, rigidez y repetición. Pueden fabricarse con equipos similares, pero referencias, tolerancias, materiales e inspección deben adaptarse.
FAQ
¿Las piezas AGV necesitan menos precisión?
No necesariamente. Dirección, rodamientos, encoders y localizadores siguen siendo precisos. La diferencia está en qué características justifican tolerancias estrictas.
¿Por qué importa tanto el peso en un AGV?
El vehículo acelera y frena su propia estructura además de la carga. Menos masa reduce energía, siempre que rigidez e impacto sigan cubiertos.
¿Una misma fábrica CNC puede producir ambos tipos?
Sí, si gestiona referencias, materiales, tratamientos, inspección y ritmos distintos sin aplicar un proceso genérico.
¿Qué elementos AGV suelen ser críticos?
Asientos de rueda y dirección, motores, suspensión, agujeros de chasis, interfaces de encoder y referencias de módulos reemplazables.
¿Listo para solicitar una cotización para sus piezas mecanizadas CNC?
Envíe sus planos de ingeniería a qiancj@oemach.com. Apoyamos prototipos y producción en lotes pequeños con control estricto de tolerancias.