
El principal riesgo de las piezas estructurales largas proviene del sistema dinámico formado por la pieza, la herramienta y el útil. Simplemente reducir la alimentación puede reducir temporalmente la vibración, pero no puede resolver las deformaciones de soporte, modales y de estado libre.
La precisión geométrica requiere mecanizado alrededor de una referencia funcional bajo soporte y temperatura controlados, y aceptación utilizando un sistema de medición adecuado para el rango de tamaño en el estado libre o en el estado de ensamblaje especificado. El proceso específico aún debe combinarse con la rigidez dinámica de la estructura en voladizo largo, los puntos de soporte, la predeformación de sujeción, la extensión de la herramienta, la excitación de corte, la tensión residual, el sistema de referencia y la inspección y confirmación a gran escala.
Problemas, causas, controles y evidencias
| Problema | Causa probable | Acción de control | Evidencia de aceptación |
|---|---|---|---|
| Aparecen patrones de vibración periódicos durante el mecanizado con brazo largo | El modo de estructura o herramienta está cerca de la frecuencia de paso de los dientes y la protuberancia y la rigidez del soporte son insuficientes. | Acorte la herramienta, optimice el soporte y la trayectoria de la herramienta e identifique la zona de velocidad estable mediante corte de prueba. | Señales de vibración, versiones de parámetros, registros de desgaste de superficies y herramientas. |
| Cuando se sujeta, se dobla después de aflojarse. | Las herramientas se ven obligadas a aplanar la pieza en bruto o eliminar el material para liberar la tensión residual. | Defina el estado libre, utilice soportes repetibles de baja tensión, separe las partes rugosas y finas y suelte la abrazadera para volver a realizar la prueba. | Posición del soporte, secuencia de sujeción, contornos previos y posteriores a la sujeción y tiempo de estabilización |
| La relación posicional entre las interfaces en ambos extremos está fuera de tolerancia. | Conversión de referencia, mediciones a larga distancia y superposición de gradiente de temperatura | Procese en torno a puntos de referencia funcionales, unifique el soporte y la temperatura, y adopte soluciones de medición adecuadas para el rango de tamaño. | Establecimiento de línea base, temperatura ambiente, CMM o medición láser y revisión de datos |
La larga estructura en voladizo primero define el estado de medición.
Las partes largas del brazo pueden sufrir deformaciones visibles debido al peso, el soporte y la temperatura. Los dibujos y protocolos de inspección deben ilustrar el estado libre, los soportes especificados o los estados ensamblados, y definir puntos de referencia primarios, puntos de referencia auxiliares e interfaces de juntas críticas. ISO 5459:2024 especifica la lógica de expresión para referencias y sistemas de referencia, e ISO 1101:2017 proporciona un lenguaje para tolerancias de forma, orientación y posición.
La pieza y la herramienta forman juntas un sistema de vibración.
La rigidez dinámica de vigas largas y delgadas disminuye con la eliminación de material, y los sistemas de extensión de herramientas y husillos también tienen frecuencias naturales. Cuando la excitación de corte se acerca al modo, se producirán marcas de vibración, desgaste de la herramienta y desviación dimensional. Se debe acortar la longitud total de la herramienta, se debe aumentar la rigidez de la interfaz, se debe seleccionar un número razonable de dientes y trayectorias de la herramienta, y se debe identificar la zona de velocidad estable mediante señales de prueba de corte o vibración, en lugar de simplemente reducir todos los parámetros proporcionalmente.
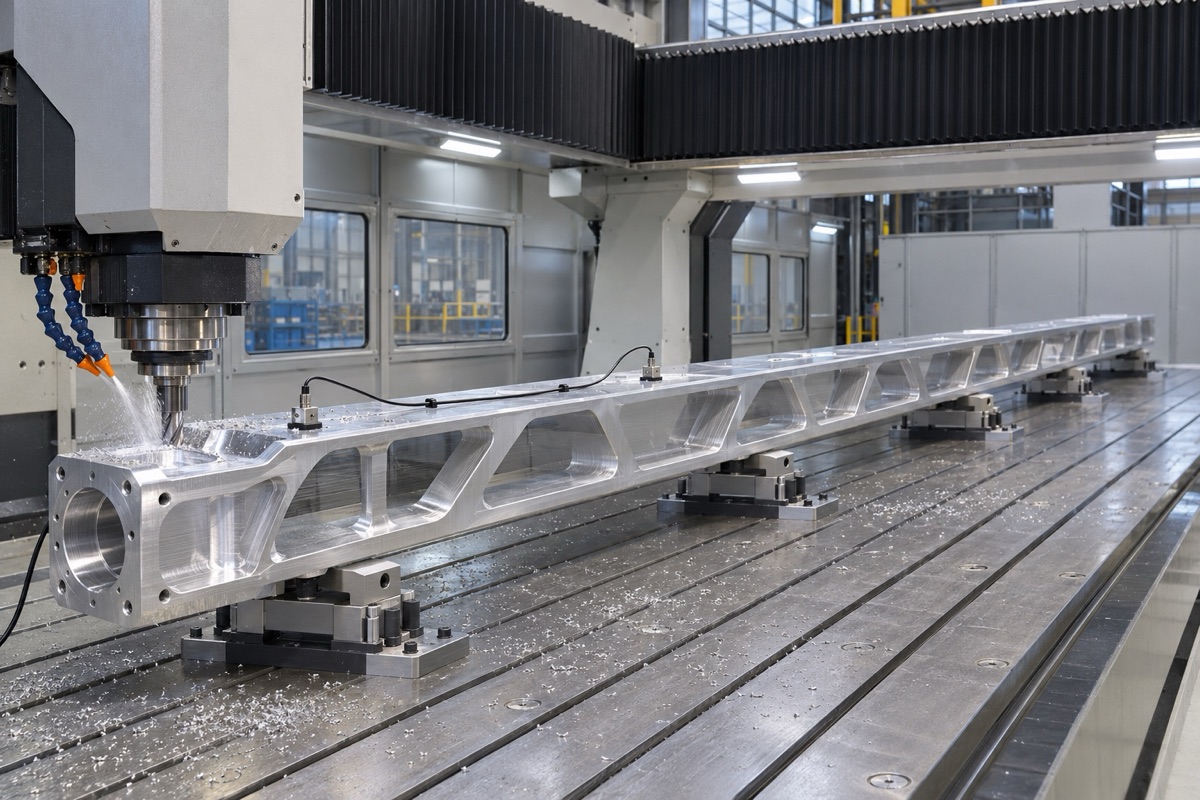
Los soportes, las herramientas de corte y las excitaciones de corte determinan conjuntamente la estabilidad dinámica.
La posición del soporte determina la deformación de sujeción.
Las herramientas deben soportar nodos rígidos y evitar espacios excesivos, al tiempo que permiten colocar la pieza en bruto sin forzarla a quedar plana. Múltiples soportes con alturas inconsistentes pueden precargar curvaturas en la pieza. Se debe seguir una secuencia constante de limpieza, soporte y bloqueo para cada sujeción. En etapas críticas, la sujeción debe aflojarse o transferirse al soporte especificado para volver a realizar la prueba.
Gestión de tensiones residuales durante el desbaste y el acabado.
Una gran proporción de la eliminación de vigas largas de aleación de aluminio puede liberar tensiones residuales en la placa o la forja. Se puede utilizar la eliminación de áreas simétrica, en capas y alternada, se pueden realizar nuevas pruebas de estabilización y forma después del desbaste y se pueden asignar tolerancias de acabado en función de la deformación real. Un margen excesivo en el último corte también cambiará nuevamente el equilibrio de tensiones y la longitud total no podrá corregirse con un nuevo corte.
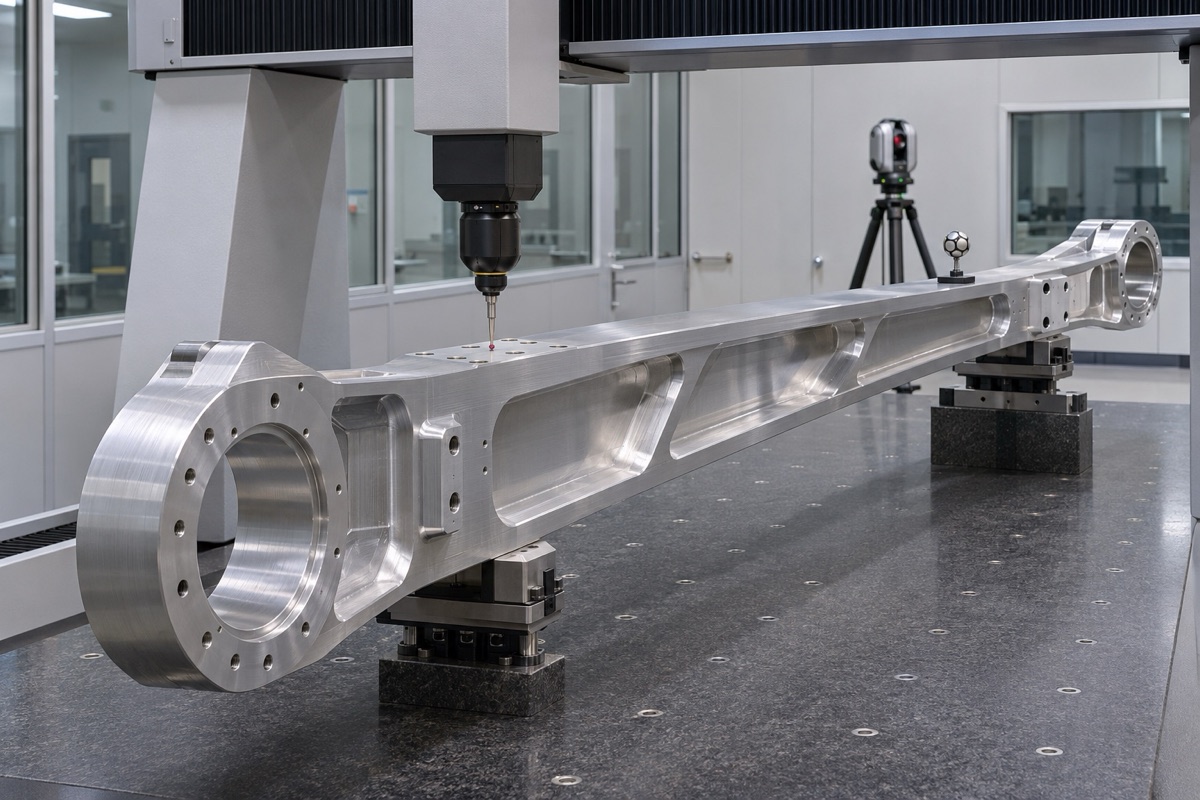
La aceptación de forma y posición deberá indicar el estado del soporte, temperatura y sistema de referencia.
Los cuchillos largos y las cavidades profundas requieren una amortiguación especial de las vibraciones
La información sobre herramientas de voladizo largo de Sandvik señala que las herramientas largas y delgadas son propensas a deflexiones y resonancias, y se recomienda utilizar el conjunto de herramientas más corto posible; Las herramientas de amortiguación son una solución para escenarios específicos y eso no significa que todas las piezas de brazo largo deban utilizar una determinada marca de herramientas. El proyecto debe comparar la estabilidad, accesibilidad y costo de cuchillas cortas comunes, cuchillas extendidas, cuchillas amortiguadoras y mecanizado por zonas.
La inspección de gran tamaño debe coincidir con el presupuesto de errores
Las MMC tradicionales, los brazos articulados, los rastreadores láser o las herramientas de medición especiales tienen cada uno su propio alcance aplicable. El plan de medición debe cubrir ambas interfaces finales, planos de referencia largos, rectitud y paralelismo, y considerar el soporte, la temperatura, la estrategia de detección y la incertidumbre de la medición. La detección en máquina en el sitio de procesamiento es adecuada para la alineación y confirmación de tendencias, pero la aceptación final aún requiere métodos independientes.
Resumen
La precisión geométrica requiere mecanizado alrededor de una referencia funcional bajo soporte y temperatura controlados, y aceptación utilizando un sistema de medición adecuado para el rango de tamaño en el estado libre o en el estado de ensamblaje especificado. El proceso específico aún debe combinarse con la rigidez dinámica de la estructura en voladizo largo, los puntos de soporte, la predeformación de sujeción, la extensión de la herramienta, la excitación de corte, la tensión residual, el sistema de referencia y la inspección y confirmación a gran escala.
FAQ
¿El aumento de los puntos de sujeción reducirá definitivamente la vibración?
No necesariamente. Los soportes inconsistentes introducirán una predeformación; los puntos de sujeción deben estar en nodos rígidos y verificar su repetibilidad.
¿Reducir la velocidad y el avance puede solucionar todas las marcas de vibración?
No. La vibración está relacionada con el modo, la cantidad de dientes, la extensión de la herramienta, el soporte y la trayectoria de la herramienta, y es necesario identificar combinaciones estables.
Cómo evitar la influencia del peso propio de piezas largas en la CMM
Utilice soportes especificados como se muestra en el dibujo o acuerdo, y establezca datos de referencia e informe las incertidumbres de medición en las mismas condiciones.
¿Listo para solicitar una cotización para sus piezas mecanizadas CNC?
Envíe sus planos de ingeniería a qiancj@oemach.com. Apoyamos prototipos y producción en lotes pequeños con control estricto de tolerancias.