
Este artículo pone el peso, la rigidez estática, la forma de la interfaz, la trayectoria térmica y el rendimiento general de la máquina en la misma cadena de carga para explicar qué áreas se pueden eliminar y qué áreas se deben retener.
El aligeramiento debería optimizar la trayectoria de transmisión de la fuerza en lugar de adelgazarlo uniformemente; el asiento del rodamiento, el tope del reductor, el anillo de sujeción y la interfaz del sensor necesitan suficiente rigidez local y deben confirmarse mediante pruebas de ensamblaje. El proceso específico aún debe combinarse con el espectro de carga de la articulación, el peso objetivo, la interfaz del rodamiento y el reductor, la deformación de la pared delgada, la trayectoria térmica, la precarga de sujeción, el sensor de torsión y la confirmación completa del desempeño de seguridad de la máquina.
Problemas, causas, controles y evidencias
| Problema | Causa probable | Acción de control | Evidencia de aceptación |
|---|---|---|---|
| Deformación ligera del rodamiento trasero. | El espesor de la pared local es demasiado delgado y la precarga de sujeción y ensamblaje cambia la forma del orificio. | Mantenga el anillo de transmisión de fuerza y las nervaduras, sujételos con poca fuerza y vuelva a probar en el estado ensamblado. | Datos de forma, precarga y rigidez del orificio libre/ensamblado |
| La articulación se vuelve más clara pero la histéresis aumenta. | Cumplimiento de la carcasa, desalineación del asiento del rodamiento y deslizamiento de la interfaz de sujeción | Optimice las estructuras con rutas de carga, interfaces de control y verifique la rigidez torsional | Registros de desplazamiento de carga, holgura, repetibilidad y apriete. |
| La precisión se desvía después del funcionamiento continuo | El calor del reductor del motor y la expansión térmica del material cambian la precarga y el eje. | Establecer ruta térmica y cadena dimensional térmica, completar pruebas de ciclo y estado estacionario. | Datos de temperatura, torsión, deriva de postura y tiempo de recuperación |
Primero determine el área de eliminación según la ruta de carga.
La carcasa de la junta soporta el motor, el reductor, los cojinetes, la brida de salida y las cargas externas. Los diseños deben reconocer cómo los pares, los momentos de flexión y las precargas de sujeción fluyen a través de la estructura, utilizando refuerzos, bucles continuos y secciones cerradas para aumentar la rigidez por unidad de peso. Se pueden optimizar los materiales alejados de la ruta principal de transmisión de fuerza. Si simplemente se adelgazan cerca del asiento del rodamiento y del tope, se amplificarán la deformación, el juego y la tensión de contacto.
Los estándares de seguridad no son iguales a los estándares de procesamiento de piezas.
ISO 10218-1:2025 e ISO 10218-2:2025 cubren el cuerpo del robot industrial y la seguridad de la aplicación/unidad respectivamente, y ISO/TS 15066 complementa los requisitos de la aplicación colaborativa. El hecho de que las piezas se procesen según los dibujos es sólo una parte de la evidencia de la seguridad del sistema y no puede utilizarse para afirmar que toda la máquina "cumple la seguridad colaborativa". La rigidez de las articulaciones, el frenado, el control, la limitación de fuerza y la evaluación de riesgos aún son verificados por el responsable de toda la máquina.
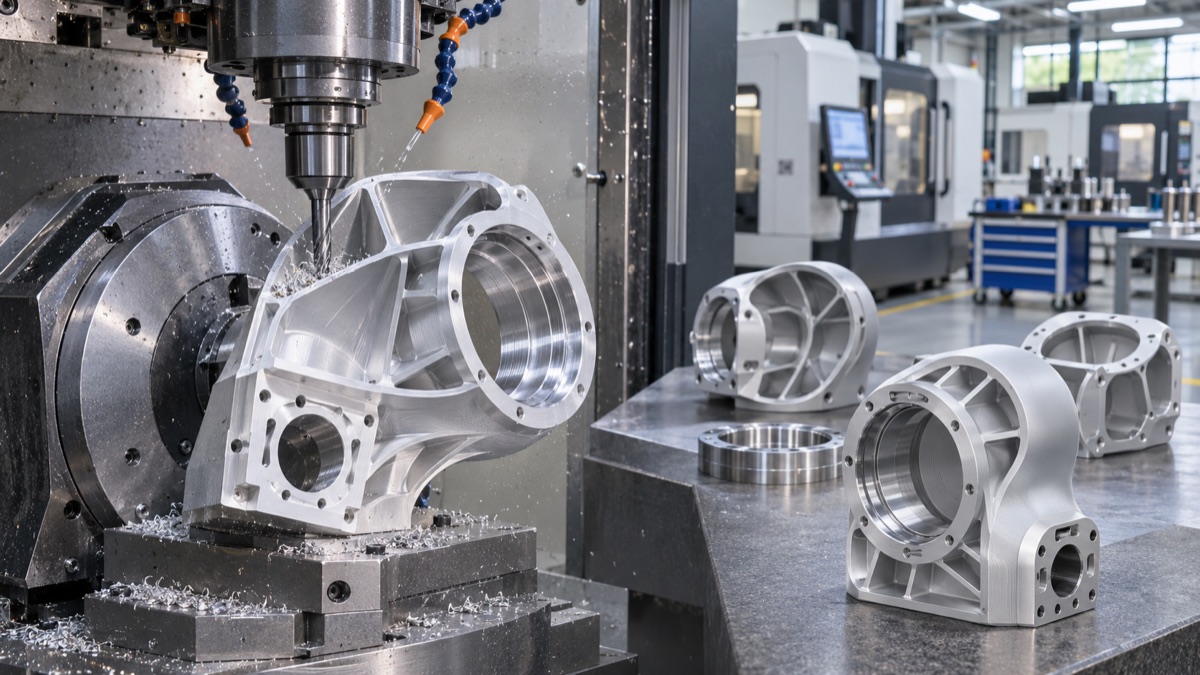
La eliminación de paredes delgadas debe preservar la rigidez local del asiento del rodamiento y las principales vías de transmisión de fuerzas.
El procesamiento de paredes delgadas requiere controlar la secuencia de sujeción y extracción.
Las uniones livianas a menudo tienen agujeros grandes, nervaduras delgadas y cuerpos de boca abierta, y su rigidez disminuye rápidamente después del mecanizado en bruto. Las herramientas deben soportar el anillo rígido y limitar la fuerza de sujeción, separar las partes rugosas y finas, retirar los materiales simétricamente y volver a realizar la prueba después de aflojar la abrazadera. La posición del rodamiento y el tope del reductor deben terminarse en la sujeción de la junta tanto como sea posible; si está anodizado, la capa de película y el blindaje también deben entrar en la cadena de dimensiones correspondiente.
La precarga del rodamiento y del apriete cambiará la forma del orificio
Un asiento de rodamiento de paredes delgadas con una redondez aceptable en su estado libre puede volverse elíptico después del ajuste a presión, el bloqueo con perno o el montaje de la tapa del extremo. Los proyectos deben evaluar la interferencia real, la precarga de los pernos y los soportes de montaje y, si es necesario, probar el patrón de orificios, la rotación y el torque en condiciones de ensamblaje representativas. El uso de una fuerza de bloqueo excesiva para compensar un posicionamiento insuficiente aumentará la fricción y la desviación térmica.
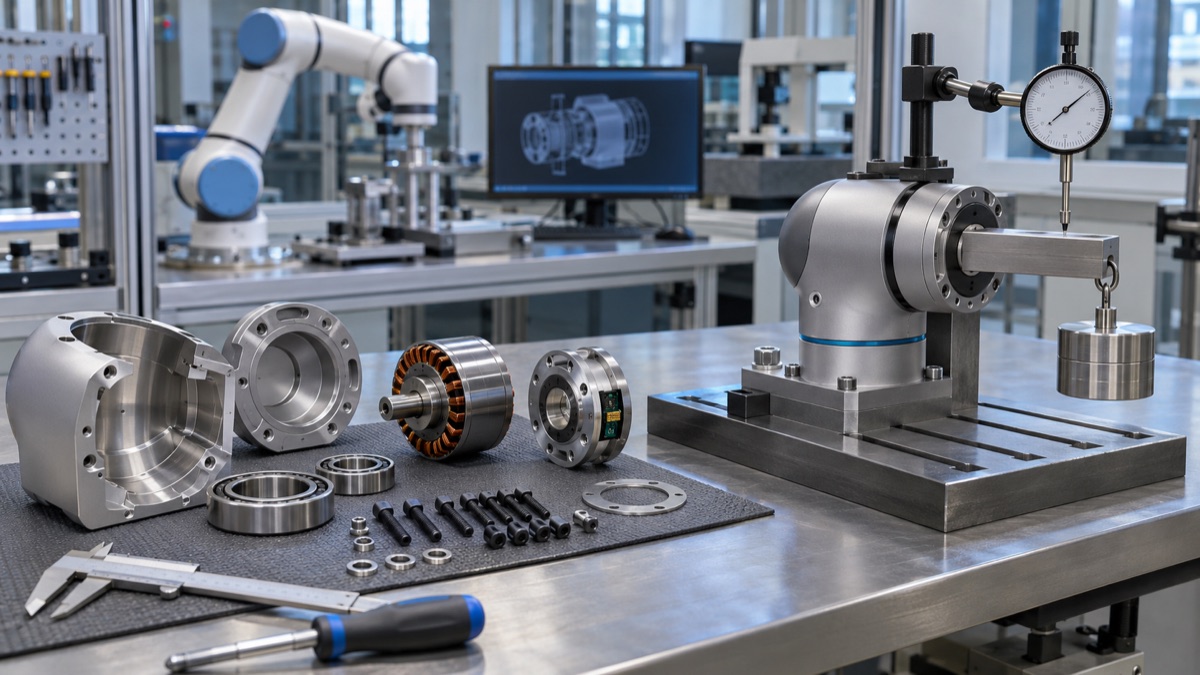
El equilibrio final está determinado por la rigidez, la histéresis, el aumento de temperatura y la repetibilidad después del montaje.
Ligero manteniendo la estabilidad térmica.
El calor generado por motores, transmisiones y engranajes reductores se conduce a través de la carcasa, donde las paredes delgadas y la distribución del material cambian el gradiente de temperatura. Aunque las juntas de aleación de aluminio conducen el calor rápidamente, la expansión térmica seguirá cambiando la precarga y el eje del rodamiento. El prototipo debe registrar la temperatura, el par, la rigidez, la histéresis y la desviación de la postura, y verificar la recuperación después del enfriamiento. No solo se puede aceptar estáticamente a temperatura ambiente.
El rendimiento general de la máquina determina si el equilibrio final es
ISO 9283 proporciona un marco de características de rendimiento y métodos de prueba para robots industriales. El espacio libre de fabricación para las juntas de cobot puede incluir tamaño, redondez, posición, superficie y torque de ensamblaje, pero el equilibrio del diseño también depende de la rigidez torsional de la junta, la histéresis, la repetibilidad, el aumento de temperatura y el ciclo de vida. Después de correlacionar los datos de las piezas con los resultados de la máquina completa, se puede continuar con la reducción de peso en la siguiente ronda con una base.
Resumen
El aligeramiento debería optimizar la trayectoria de transmisión de la fuerza en lugar de adelgazarlo uniformemente; el asiento del rodamiento, el tope del reductor, el anillo de sujeción y la interfaz del sensor necesitan suficiente rigidez local y deben confirmarse mediante pruebas de ensamblaje. El proceso específico aún debe combinarse con el espectro de carga de la articulación, el peso objetivo, la interfaz del rodamiento y el reductor, la deformación de la pared delgada, la trayectoria térmica, la precarga de sujeción, el sensor de torsión y la confirmación completa del desempeño de seguridad de la máquina.
FAQ
¿Cuanto más gruesa es la carcasa de la articulación, mayor es la rigidez?
Puede aumentar localmente, pero el peso y el calor también aumentarán. Lo que resulta más eficaz es optimizar las vías, secciones y nervaduras de transmisión de fuerzas.
¿El orificio del cojinete de estado libre está lo suficientemente calificado?
No necesariamente. Las estructuras de paredes delgadas también se evalúan en cuanto a la forma del orificio bajo cargas de servicio, bloqueo y ajuste a presión.
¿Pueden las piezas cualificadas demostrar la seguridad de los robots colaborativos?
No. La seguridad de la colaboración es el resultado de una evaluación exhaustiva de los robots y los sistemas de aplicaciones.
¿Listo para solicitar una cotización para sus piezas mecanizadas CNC?
Envíe sus planos de ingeniería a qiancj@oemach.com. Apoyamos prototipos y producción en lotes pequeños con control estricto de tolerancias.