
Este artículo destaca el valor de los cinco ejes para reducir las transiciones de referencia y mejorar la accesibilidad, pero la máxima precisión aún depende de la cinemática de la máquina herramienta, la deformación del material, el posicionamiento repetido de los accesorios y la inspección independiente.
El error de sujeción secundario no se puede "eliminar automáticamente" mediante un desplazamiento de coordenadas; debe haber un circuito cerrado común de puntos de referencia funcionales recuperables, estado estable de la máquina herramienta, detección en la máquina y aceptación independiente. El proceso específico aún debe combinarse con el punto de referencia funcional del esqueleto integrado, el centro de rotación de cinco ejes, la accesibilidad de sujeción, la secuencia de eliminación de material, el sistema de punto cero, la medición en la máquina y la confirmación de recuperación del punto de referencia después de la sujeción secundaria.
Problemas, causas, controles y evidencias
| Problema | Causa probable | Acción de control | Evidencia de aceptación |
|---|---|---|---|
| La sujeción única de cinco ejes todavía tiene error de eje | Puntos de pivote del eje giratorio, parámetros cinemáticos o compensaciones de estado térmico | Realice una verificación del estado del eje giratorio antes del procesamiento y verifíquelo en un estado térmico estable. | Registros de calibración de máquinas herramienta, pruebas/sondeo de bolas y procesamiento de piezas de prueba |
| Desalineación de la interfaz después de la sujeción secundaria | El punto de referencia del proceso no es consistente con el punto de referencia funcional o la repetibilidad del punto cero es insuficiente. | Establezca datos recuperables utilizando accesorios de punto cero y correcciones de sondeo en máquina. | Posicionamiento repetible de accesorios, resultados de sondeo e informes CMM independientes |
| El esqueleto se distorsiona después de la eliminación de una gran superficie. | La tensión residual del material y la eliminación asimétrica cambian el equilibrio estructural | Desbaste, estabilización, eliminación de volteo y tolerancia de acabado en capas simétricas | Esquemas de estado gratuitos y ubicaciones de interfaz clave en cada etapa |
El esqueleto integrado primero establece una red de referencia funcional.
Las interfaces de cadera, hombro, reductor, cojinete, sensor y carcasa pueden estar presentes en el marco. La planificación del proceso debe establecer el dato principal, el dato auxiliar y el dato angular en función de estas relaciones funcionales, y luego organizar el posicionamiento en blanco y la secuencia de procesamiento. Si la primera sujeción utiliza un borde en blanco conveniente y la segunda sujeción utiliza un orificio temporal, se superpondrán dos conjuntos de errores de referencia en la relación final del eje.
El varillaje de cinco ejes reduce el giro pero genera errores cinemáticos
ISO 230-7 especifica la prueba de precisión geométrica de ejes giratorios, mientras que ISO 230-12 se centra en el impacto de los errores de sincronización y multieje en la pieza de prueba. Los ejes lineales, los puntos de pivote del eje giratorio, el posicionamiento angular y la deriva térmica de una máquina herramienta de cinco ejes entran en la posición de la punta de la herramienta. Antes de procesar esqueletos complejos, se debe completar el precalentamiento de la máquina herramienta, la inspección del estado del eje giratorio y la compensación necesaria, y no se puede confiar únicamente en la precisión de la placa de identificación del equipo.
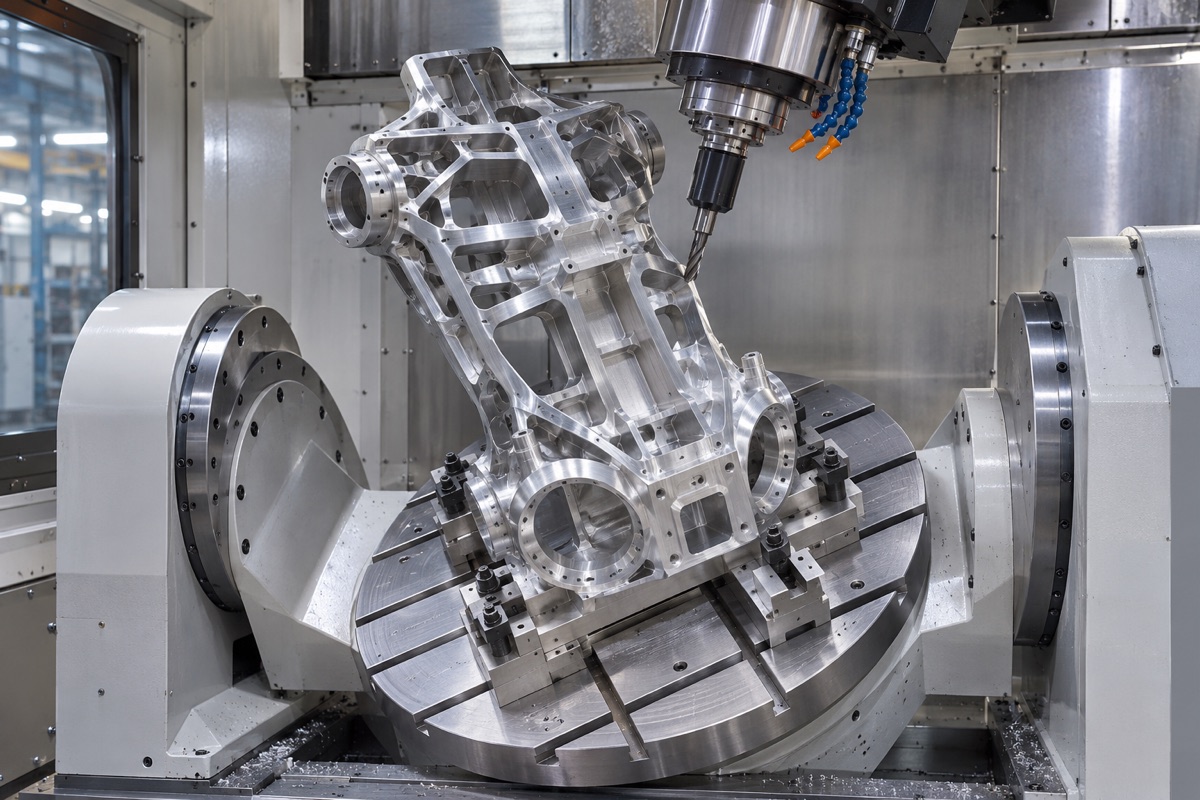
Las interfaces multifacéticas deben completarse alrededor de la misma línea base funcional y el mismo estado estable de la máquina herramienta tanto como sea posible.
La secuencia de eliminación de material debe mantener el equilibrio estructural.
El esqueleto integrado tiene una alta tasa de eliminación y las costillas y los anillos articulares están distribuidos asimétricamente. El mecanizado de desbaste puede utilizar la eliminación alterna de múltiples caras para liberar gradualmente la tensión residual; mantenga un margen uniforme en las interfaces clave y afloje la sujeción en la etapa intermedia para volver a realizar la prueba. Los puntos de contacto de las herramientas deben ubicarse en nodos rígidos para evitar sujetar y presionar la pieza en bruto hasta un estado de "procesamiento correcto, sujeción floja y deformación".
La sujeción secundaria requiere datos físicos recuperables
Cuando la accesibilidad de la herramienta o la carrera del equipo requiere una sujeción secundaria, el plano de referencia de acabado, el orificio de referencia o la bola de medición se deben establecer en la primera sujeción y se debe verificar su relación con la interfaz funcional. El dispositivo de punto cero proporciona la base para un posicionamiento repetible y la detección en la máquina se utiliza para identificar la posición y actitud reales. Cuando el resultado de la detección excede la ventana permitida, se debe detener y verificar si hay contacto, rebabas o deformaciones, en lugar de una compensación infinita.
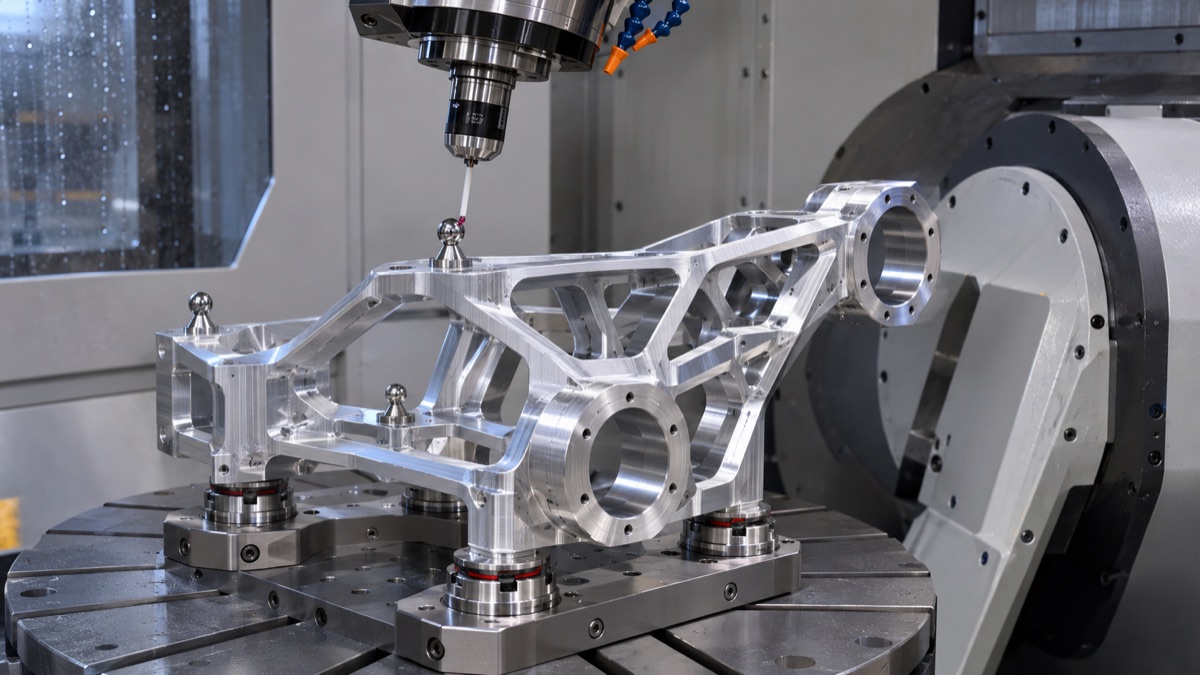
La detección se utiliza para alinear el proceso y la precisión final aún debe probarse y confirmarse de forma independiente.
La medición en máquina y la medición fuera de máquina tienen diferentes responsabilidades
El sondeo en máquina es adecuado para la alineación, la validación de procesos y la prevención de desalineaciones aparentes, pero las mediciones aún comparten errores de temperatura y geometría de la máquina herramienta. La coaxialidad del orificio de la junta final, la actitud del extremo y la posición espacial deben confirmarse mediante una MMC independiente, un láser o una herramienta de medición especial. Tanto los materiales de Heidenhain como los de Renishaw enfatizan la importancia de la calibración del eje giratorio y la inspección del punto de pivote para obtener resultados en cinco ejes.
Aprobación de plan de proceso con presupuesto de error
Los proyectos deben incorporar piezas en bruto, máquinas herramienta, herramientas, sondeo, deflexión de herramientas, temperatura e incertidumbre de medición en los presupuestos de error, y asignar características clave a los procesos correspondientes. La primera pieza debe conservar el estado de calibración de la máquina herramienta, la detección de sujeción, el programa de corte, el estado libre y los datos de inspección fuera de la máquina. Sólo cuando esta evidencia aparece repetidamente se puede solidificar el plan en un proceso por lotes.
Resumen
El error de sujeción secundario no se puede "eliminar automáticamente" mediante un desplazamiento de coordenadas; debe haber un circuito cerrado común de puntos de referencia funcionales recuperables, estado estable de la máquina herramienta, detección en la máquina y aceptación independiente. El proceso específico aún debe combinarse con el punto de referencia funcional del esqueleto integrado, el centro de rotación de cinco ejes, la accesibilidad de sujeción, la secuencia de eliminación de material, el sistema de punto cero, la medición en la máquina y la confirmación de recuperación del punto de referencia después de la sujeción secundaria.
FAQ
¿Puede el mecanizado de cinco ejes eliminar por completo la sujeción secundaria?
No necesariamente. El tamaño de la pieza, la accesibilidad de las herramientas, la sujeción y el alivio de tensiones aún pueden requerir cambios de herramientas.
¿Puede la detección en máquina pasar la prueba para reemplazar el sistema de coordenadas tridimensional?
Generalmente no. Es adecuado para el control de procesos donde la aceptación final aún requiere una solución de medición independiente.
¿Puede el desplazamiento de coordenadas compensar todos los errores de sujeción?
No. La deformación de los contactos, los daños en los puntos de referencia, la recuperación elástica del material y los errores cinemáticos de las máquinas herramienta no se pueden abordar con una sola compensación.
¿Listo para solicitar una cotización para sus piezas mecanizadas CNC?
Envíe sus planos de ingeniería a qiancj@oemach.com. Apoyamos prototipos y producción en lotes pequeños con control estricto de tolerancias.